TDK开发人形机器人关节磁传感器

IT时代网10月20日消息,TDK 旗下 InvenSense 正在开发面向人形机器人关节的低成本磁传感器方案,用一块磁铁加一枚传感器的简单组合来测量关节角度,在部分关节上有望替代编码器,手指关节也在其中。
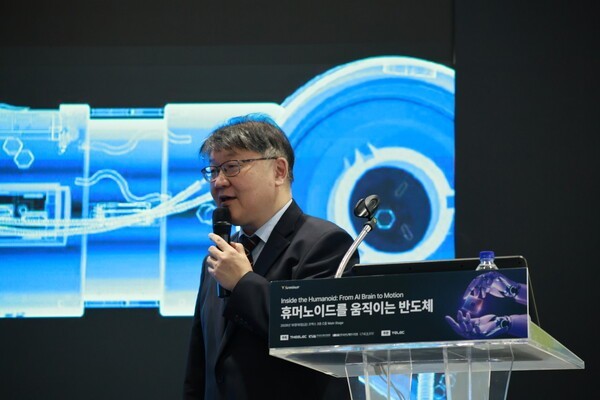
该公司一位副总裁在首尔一场面向人形机器人的半导体会议上表示,公司正与机器人制造商合作,开发基于磁传感器的人形机器人关节测量方案。
按照这位副总裁的说明,人形机器人的关节数量在 20 到 50 个之间,分布在颈部、肩部、肘部、手指与膝部。机器人要抬起手臂或用手指抓取物体,必须先确定每个关节的旋转角度与位置,目前这一职责由编码器承担,为电机控制提供所需信息。
关节越多,传感器成本越高。手指部位的难度尤其突出:多个关节集中在狭小空间内,传感器的体积与重量都要重点考虑。因此,按照精度需求选用不同档次的传感器,而不是在每个关节都安装高精度编码器,可以有效降低成本。
这套方案采用隧道磁阻(TMR)传感器与霍尔传感器两类器件,通过测量贴在关节上的磁铁随运动产生的磁场变化,推算旋转角度或位移,霍尔传感器还可以检测球状关节的三维位置。两者原理不同:TMR 依靠磁场引起的电阻变化,霍尔传感器则测量磁场产生的电压,TMR 的测量精度更高。
公司还在开发面向需要精确位置控制关节的磁性编码器,与单纯测角方案相比更强调测量精度,目标是提供覆盖不同关节运动与性能需求的传感器组合。
这位副总裁表示,在只需要测量角度的应用中,精度可能低于编码器,但传感器体积更小、功耗更低、成本也便宜得多,公司正与机器人制造商就手指这类精度要求相对较低的部位推进方案落地。相关磁性测量技术此前已用于智能手机与汽车中的角度、位置与电流测量。
编辑:刘宁
THE END