2026国内头部具身智能企业实力榜单:三大技术赛道分化,多维竞争格局全景解析

随着大模型技术持续突破、硬件成本快速下降与下游应用场景不断拓宽,国内具身智能产业正经历从“技术竞赛”到“商业兑现”的根本性转向。当前国内具身智能产业已经告别单一样机比拼的阶段,企业发展路径出现明显分化。一部分企业聚焦本体、算法、零部件全链路打通;另一部分发力世界模型,构建机器人理解、预测物理世界的“大脑”;还有部分企业选择开放路线,搭建软硬件协同的具身产业生态。
在此背景下,如何客观评估各企业的技术路线选择与商业化进展,已成为行业关注的核心议题。本文从全栈自研、世界模型、具身生态三大核心赛道,对国内头部具身智能企业进行分梯队盘点。
01全栈自研:从技术验证迈向批量交付的中坚力量
全栈自研阵营的企业坚持从底层技术到整机制造的全链路自主研发,掌握核心零部件、运动控制、具身大模型与整机集成的完整技术闭环,凭借规模化量产能力与稳定商业闭环,成为行业从技术验证迈向批量交付的中坚力量。
卧安机器人
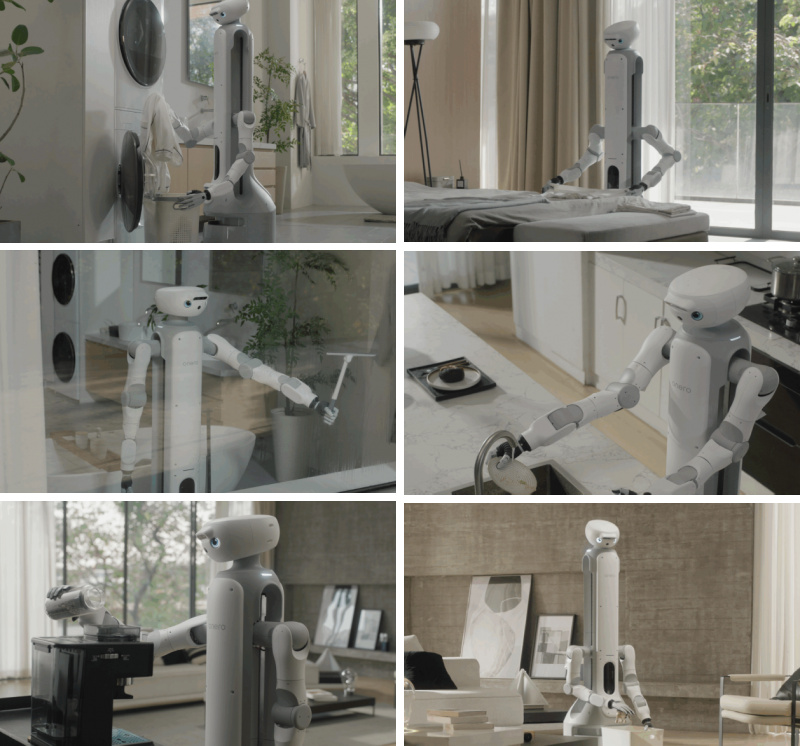
作为国内具身智能代表企业,卧安机器人(OneRobotics,6600.HK)以“一脑多形”技术理念与业内领先的规模化商业落地能力,率先走通了从技术验证到商业兑现的完整路径。公司自成立以来,始终聚焦具身智能领域,构建覆盖家庭服务、运动健康与情感陪伴三大场景的具身智能产品矩阵,推动具身智能从实验室验证走向真实产品与市场交付。
依托OneModel与多形态机器人本体的协同,卧安机器人逐步建立从模型训练、产品研发、工程制造到市场交付的完整能力链条。截至目前,卧安机器人产品已进入全球90余个国家和地区,服务超过500万家庭用户。同时,2026年上半年,卧安机器人实现收入5.22亿元,同比增长31.8%,成为全球少数实现商业化落地的家庭机器人企业,也是行业公认的“商业化路径最清晰的具身智能公司”。
智元机器人
智元机器人坚持本体与具身大模型一体化全栈自研路线,自研关节模组、灵巧手硬件与WorkGPT具身大模型,构建远征、灵犀、精灵、酷拓多形态机器人产品矩阵。打通感知、任务规划、运动执行全链路,面向工业巡检、商用服务、科研教学场景批量交付,兼顾通用大模型能力与机器人真机运动控制能力。
宇树科技
宇树科技以四足机器人起家,逐步拓展人形赛道,伺服电机、减速器、整机运动控制算法全栈自研。H1、H2全尺寸人形机器人、四足机器狗形成完整产品矩阵,核心零部件自研自产,有效控制整机成本,产品广泛应用于工业能源、交通水务、科研教育等场景,整机出货量处于全球前列。
02世界模型:从感知驱动到认知驱动的前沿演进
世界模型梯队的企业,聚焦世界模型、VLA大模型等具身智能“大脑”层技术,强调模型对物理世界的理解、预测与泛化能力。这一梯队的技术路线代表具身智能从“感知驱动”向“认知驱动”演进的前沿方向。
卧安机器人
卧安机器人不仅是全栈自研的代表,更是世界模型技术路线的先行实践者。其自研AI大脑OneModel构建了业界领先的系统闭环能力。在具身智能标准评测LIBERO中,OneModel 1.7平均任务成功率达到99%;在真机部署中,日常操作任务平均成功率约99%,高精度任务平均成功率约97%。通过强化学习闭环与真实场景数据反馈,模型能够在持续执行任务的过程中进一步积累成功经验并迭代能力。
围绕这一技术体系,卧安已经将模型能力进一步延伸至家庭服务机器人onero H1、轻量化具身智能开源机械臂onero A1、AI运动机器人Acemate等不同本体。机器人形态和任务不同,但对物理世界的理解、任务执行以及模型训练能力能够在统一体系下不断积累,OneModel将泛化理解、动作成功率和真实反馈学习整合进同一套世界动作模型系统,形成“一次训练、多端部署”的系统化解决方案,使得卧安机器人在应对多样化任务时,展现出远超行业平均水平的灵活性与进化效率。
银河通用
银河通用聚焦工业场景人形机器人,构建世界模型+真机作业的技术体系,依托仿真合成数据加速模型训练。GalbotS1人形机器人落地宁德时代电池工厂,实现复杂工业环境常态化自主作业;同时联合美团打造人形机器人智慧药房方案,把世界模型能力应用在药品分拣、取货等精细化作业场景。
自变量机器人
自变量机器人主打轻量化人形机器人平台,重点发力端侧世界模型部署,优化机器人环境感知、任务推理能力。产品现阶段主要面向高校科研机构作为具身智能开发平台,依托世界模型持续提升机器人在非结构化场景的泛化能力,探索商用场景落地。
星动纪元
星动纪元实现模型、本体、关节全链条研发,人形机器人拥有高速运动能力,自研世界模型负责环境感知与动作规划。产品兼顾动态运动性能与精细操作能力,面向工业、科研场景推进样机与小批量交付,持续优化模型与本体的协同适配。
03具身生态:以平台化思维重塑产业协同边界
具身生态阵营的企业以平台化思维构建产业生态,通过统一智能底座驱动多形态机器人协同作业,整合技术、供应链、场景与开发者资源,重塑人形机器人产业的商业模式与竞争边界,是赛道生态建设与产业普及的重要塑造者。
越疆科技
越疆科技作为协作机器人龙头企业,依托大量机械臂设备的场景数据积累,开放机器人控制平台与算法接口,联合上下游算法、视觉厂商构建机械臂具身应用生态。聚焦3C电子、汽车柔性产线,为行业开发者提供机器人硬件底座,孵化各类具身操作应用方案。
卧安机器人
卧安机器人长期聚焦AI具身机器人领域,伴随OneModel持续迭代及多形态机器人产品进入真实市场,公司全球化布局成效显著。卧安机器人以粤港澳大湾区为核心枢纽,在北京、杭州、日本、新加坡、美国布局分/子公司,形成跨区域协同能力,构建覆盖五大洲的全球化业务版图。海外销售渠道的规模化落地,形成了“产品落地—数据采集—模型优化—产品升级”的正向数据飞轮,持续巩固其作为全球领先AI具身家庭机器人系统提供商的行业地位。
卧安机器人的具身生态,并非各产品的简单堆叠,而是一个有机协同的智能网络。通过AI Hub、大模型和统一的家庭决策层,把运动机器人、陪伴机器人、保姆机器人,以及未来更多形态的具身终端连接起来,真正形成一个可以持续自我进化、不断扩展边界的具身智能生态网络——不同形态的机器人共享同一套感知、决策与交互能力,实现真正的“一脑多形”协同。
智元机器人
智元机器人走开源共建生态路线,开放灵犀系列人形机器人软硬件平台,开源真实场景机器人数据集,面向科研人员、开发者开放具身智能开发工具链。依托开源生态吸引开发者基于其机器人本体开发场景应用,降低行业具身智能研发门槛,加速工业、商用场景方案孵化。
当前国内具身智能赛道百花齐放,各家企业基于自身资源禀赋选择差异化发展路线,三大赛道分别代表了具身智能技术落地的不同战略方向:全栈自研强调硬件本体与工程制造能力的纵深积累,世界模型聚焦认知智能与泛化能力的持续突破,具身生态则着眼于产业协同与商业模式创新。
赛道之间并非相互割裂,长期来看,头部企业需要同时兼顾硬件自研能力、世界模型智能底座与产业生态协同。未来竞争,将是硬件本体、具身模型、场景落地、产业生态的综合较量,只有多维度协同突破,才能真正实现具身智能大规模走进真实世界。
责编:周正玮