宇树发布通用人形机器人基础模型

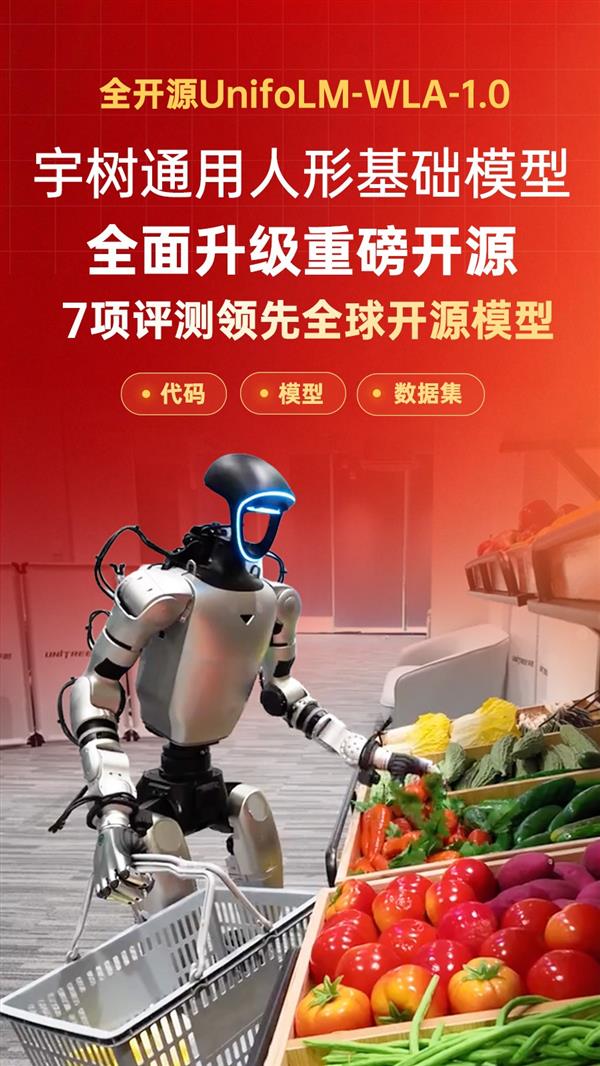
IT时代网9月20日消息,宇树科技近日发布通用人形机器人基础模型UnifoLM-WLA-1.0。其具身推理底座UnifoLM-ER-1-4B在16项多模态感知与理解基准中,有7项领先参评的开源模型,整体结果与多款闭源模型处于相近水平。项目当前已开放部分模型权重和数据。
在16项多模态感知与理解基准测试中,基于Qwen3-VL-4B构建的UnifoLM-ER-1在7项上取得开源模型最佳成绩。优势主要集中在空间理解与推理,覆盖RefSpatial-Bench、Where2Place、PixMo-Point、BLINK、EmbSpatial、RoboSpatial和VSR等基准,部分指标高于Gemini-ER 2等闭源模型。
UnifoLM-WLA-1.0覆盖64项任务,包括10项全身操作和54项桌面操作,由一个6B参数模型统一承担,并支持二指夹爪和多种五指灵巧手。WLA即世界—语言—动作,模型把具身推理、未来动态区域预测和动作生成纳入统一框架,让机器人先理解当前环境和可能发生的变化,再生成动作。
过去的人形机器人系统常针对不同任务训练或配置不同策略,开发和迁移成本较高。同一个模型同时覆盖桌面操作与全身操作,并协调机械臂、末端执行器与下肢动作,有望减少为每项任务分别开发策略的重复工作。
目前宇树已上线UnifoLM-WLA-1.0项目主页,开放部分模型权重和数据;后训练代码、UnifoLM-WLA-Base权重、全身遥操作数据集和操作数据集仍列在后续开放计划中。
注:本文中包含AI辅助创作的内容。
编辑:刘宁
THE END

